Le drone comme plateforme de mesure pour les inspections sous-marines
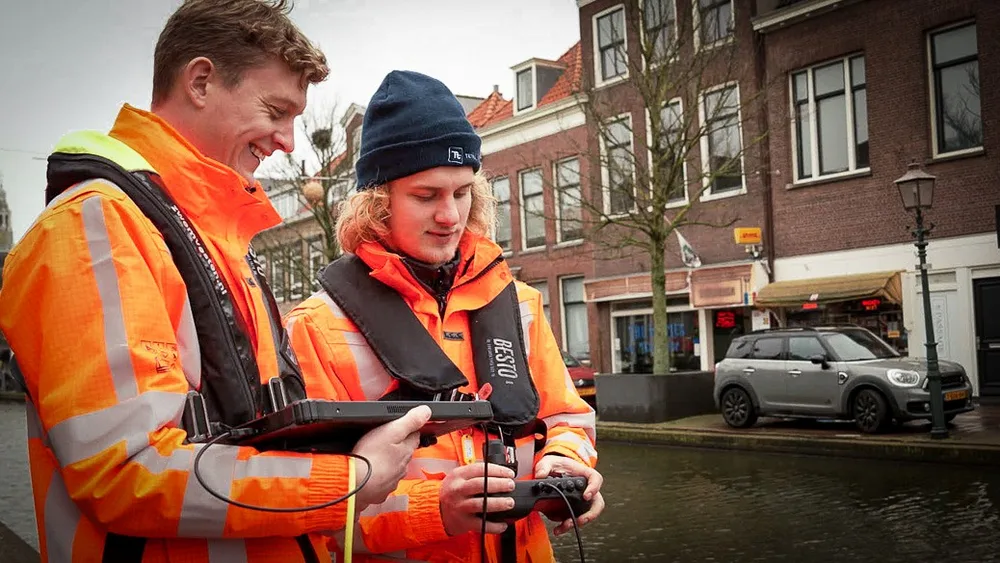
Les drones sont utilisés depuis longtemps pour effectuer des inspections dans des endroits dangereux ou difficiles d’accès. Sous l'eau, les inspections sont particulièrement complexes: le GPS ne fonctionne pas et les courants ainsi que la turbidité de l'eau nécessitent d'autres méthodes de mesure que la simple prise d'images visuelles. Rijkswaterstaat, la direction générale de la gestion des eaux aux Pays-Bas, collabore avec TNO pour mettre au point de nouvelles solutions afin de fournir aux inspecteurs les informations exactes nécessaires pour tirer des conclusions sur l'état des 'ouvrages d'art hydrauliques'. En effet, observer n'est pas la même chose qu'évaluer techniquement.
Plongeurs et drones
Rares sont ceux qui n’ont pas remarqué qu’une partie importante des infrastructures néerlandaises a besoin d’entretien, car ces 'ouvrages d’art hydrauliques' ont tout simplement atteint un certain âge. Environ 6.500 ponts, tunnels, écluses et barrages sont gérés par Rijkswaterstaat. Les agences de l’eau, les provinces et les communes gèrent encore bien d’autres ouvrages d’art, souvent de plus petite taille. Une grande partie d’entre eux se trouve partiellement ou entièrement dans l’eau, ce qui pose des défis lors des inspections.
Traditionnellement, on fait appel à des plongeurs pour ces interventions, mais on devine aisément les inconvénients de cette méthode. C’est un travail relativement dangereux et pénible, et donc coûteux. Il faut en effet faire appel à des spécialistes capables à la fois de plonger dans des conditions difficiles et d’effectuer les mesures appropriées à l’aide d’un équipement spécialisé. De plus, dans les eaux néerlandaises, ils sont le plus souvent confrontés à une visibilité très réduite et, éventuellement, à des courants.
Les drones sous-marins peuvent constituer une solution partielle. Ils peuvent être envoyés en éclaireurs, de sorte que les plongeurs ne doivent descendre que lorsque les images du drone le justifient. Et lorsqu’ils plongent effectivement, ils ont une meilleure vision de l’environnement dans lequel ils doivent effectuer leur travail. Ce que les drones sous-marins ne peuvent pas faire, par exemple, c’est tapoter le béton pour vérifier si quelque chose est desserré, ou sentir si une structure est sous tension. À cet égard, les plongeurs restent irremplaçables dans les situations plus complexes et la force réside surtout dans la combinaison du plongeur et du drone.
Deux types de drones sous-marins
Nous avions déjà évoqué dans Industrial Maintenance les possibilités offertes par l’arrivée des premiers drones sous-marins, et nous avions prédit que les développements n’étaient pas encore terminés. Une conclusion justifiée, car plusieurs entreprises se consacrent désormais à ce domaine.
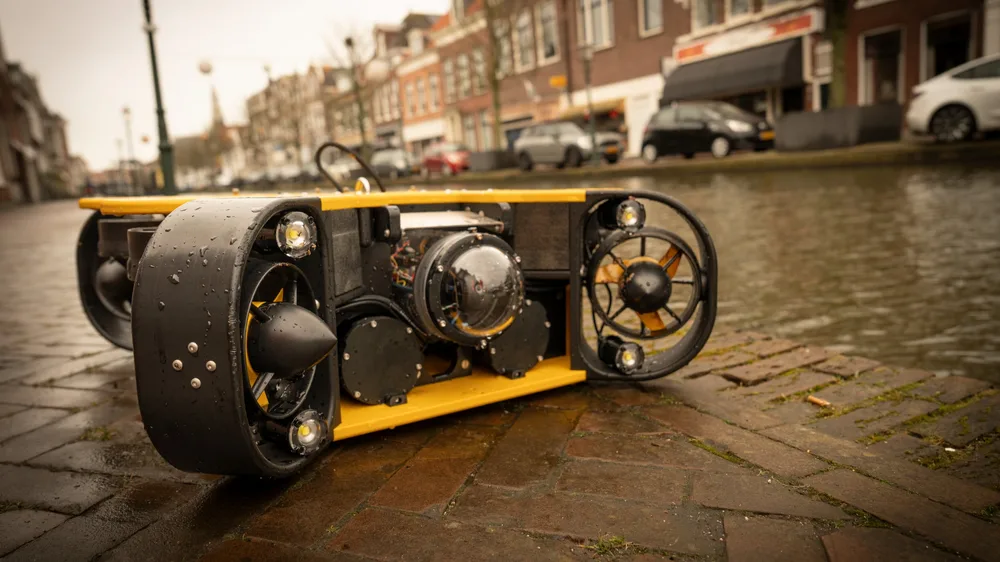
Cela a donné lieu à deux types de drones. Le plus courant est le ROV (Remotely Operated Vehicle, ou véhicule télécommandé). Il s’agit d’un robot sous-marin piloté depuis la rive ou depuis un bateau, et généralement relié par un câble. Grâce à ce câble, le ROV peut fonctionner en continu (alimentation électrique permanente) et transmettre en continu des données à l’utilisateur. L'inconvénient est bien sûr qu'un câble peut s'emmêler, se rompre et éventuellement limiter les mouvements du ROV.
Un robot sous-marin entièrement autonome – l’AUV, ou Autonomous Underwater Vehicle – constituerait à cet égard un bon successeur high tech, mais il n’est pas encore très répandu en raison de son coût élevé et des risques qu’il comporte.
Principes de mesure
Les principales avancées ne résident toutefois pas dans les drones eux-mêmes, mais plutôt dans le fait qu’ils sont de plus en plus capables d’utiliser diverses techniques de mesure pour effectuer des inspections. Les robots sous-marins peuvent ainsi être de plus en plus considérés comme des plateformes de capteurs mobiles.
Visuel
La forme la plus connue de capteur est la caméra qui capture simplement des images visuelles. Le terme 'simple' est toutefois relatif, car cela nécessite une caméra sous-marine à haute résolution et un éclairage suffisant. Dans les eaux néerlandaises, les chances de bénéficier d’un éclairage naturel suffisant sont relativement faibles, ce qui signifie qu’une source lumineuse puissante est également nécessaire pour obtenir des images de qualité suffisante.
Cette solution permet aux inspections visuelles de faciliter la détection, par exemple, de fissures, de dommages ou de déformations, de salissures, de corrosion et d’autres anomalies. Lorsqu’on utilise uniquement une caméra (c’est-à-dire sans plongée humaine complémentaire), des personnes devront examiner et évaluer les images; cela devient de plus en plus facile grâce à l’IA.
Sonar
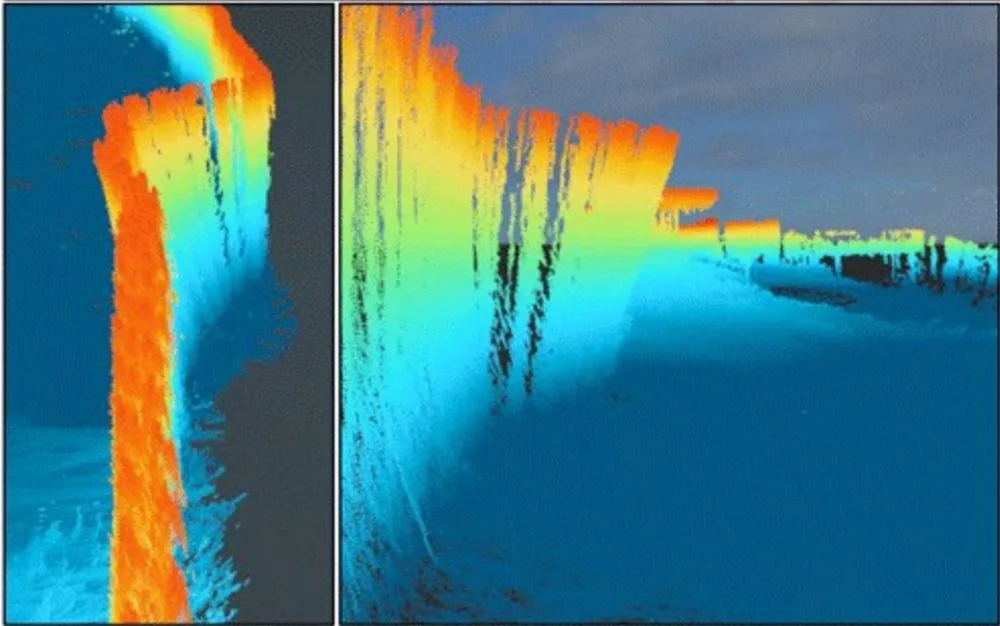
Nos eaux étant souvent extrêmement troubles, une caméra classique atteindra rapidement ses limites. Le sonar utilise des ondes sonores et constitue donc de loin la technique de mesure la plus couramment utilisée pour les inspections sous-marines. En bref, le sonar émet des impulsions sonores et mesure le temps de retour de l’écho. À partir de ces données, il est possible de créer une sorte d’image en 2D permettant de déterminer l’emplacement d’une structure et d’identifier les éléments manquants ou déformés.
Lorsqu’on utilise un sonar dit 'multifaisceaux', ce n’est pas un seul faisceau qui est émis, mais tout un éventail de rayons de mesure. Cela permet de balayer systématiquement une surface et de générer un nuage de points 3D. Les anomalies peuvent ainsi être détectées avec plus de précision.
Les inconvénients du sonar résident dans sa résolution spatiale inférieure à celle d’une bonne caméra, dans les ombres acoustiques et dans le fait que l’interprétation des valeurs mesurées nécessite une certaine expertise.
Laser
Le laser est un principe de mesure susceptible de fournir davantage d’informations sur la largeur des fissures, la corrosion par piqûres, ainsi que sur l’étendue des dommages et des déformations.
PEC
Enfin, les courants de Foucault pulsés (PEC) constituent une méthode permettant de mesurer l’épaisseur des structures en acier. Cela les rend particulièrement adaptés à l'inspection de ces structures. Une description détaillée est disponible dans l'encadré.
Courants de Foucault pulsés
La méthode PEC est une technique électromagnétique de contrôle non destructif (CND). Cette technique de mesure repose sur l’émission d’une courte impulsion électromagnétique qui génère des courants de Foucault dans l’acier conducteur. On mesure ensuite la façon dont ce courant s'amortit dans le temps; la caractéristique correspondante est liée à la quantité d'acier traversée par les courants de Foucault. Lorsque la paroi est plus mince, le signal mesuré change, ce qui permet d’utiliser la technique PEC pour mesurer l’épaisseur des parois ou déterminer les pertes de matière.
Cette technique est particulièrement adaptée à l’inspection des ouvrages d’art, car elle ne nécessite pas de nettoyer préalablement la surface, contrairement aux mesures d’épaisseur par ultrasons. En effet, dans ce dernier cas, la tête de mesure doit être en bon contact avec l’acier. Les dépôts et, le cas échéant, les revêtements doivent donc d’abord être éliminés avant de pouvoir effectuer une mesure fiable. Avec la méthode PEC, cela n’est pas nécessaire, car l’impulsion électromagnétique peut traverser directement ces éléments. Cette technologie de mesure présente notamment un avantage pour l'inspection, sous la ligne de flottaison, de rideaux de palplanches en acier, de pieux, de portes d'écluses, d'ouvrages portuaires et offshore, ou d'éléments de ponts.
Bien entendu, cette méthode a également ses limites. Ainsi, la technologie PEC permet de détecter et de quantifier une perte de matière globale ou locale (due par exemple à la corrosion), mais elle ne permet pas de mesurer l’épaisseur exacte, contrairement aux mesures d’épaisseur par ultrasons.
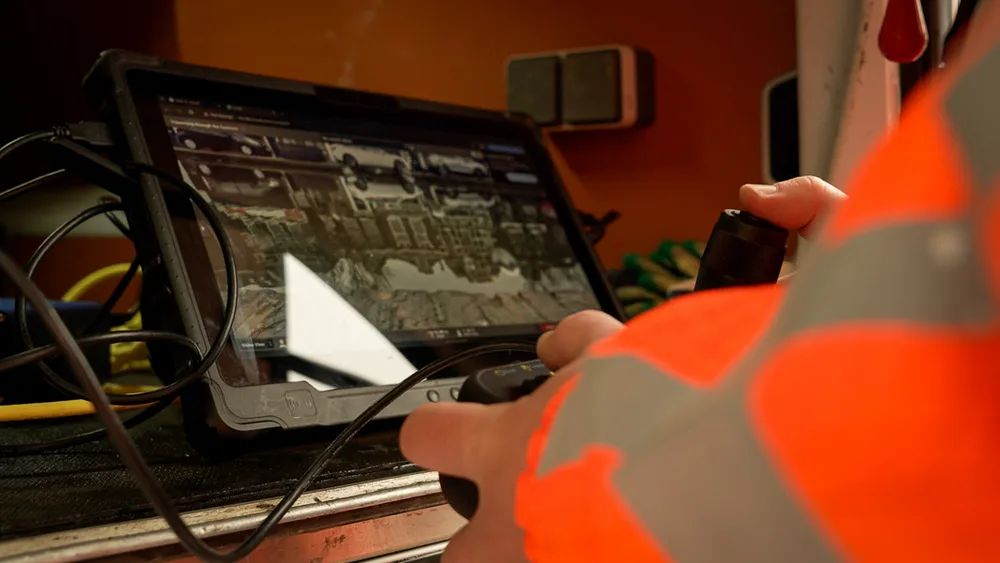
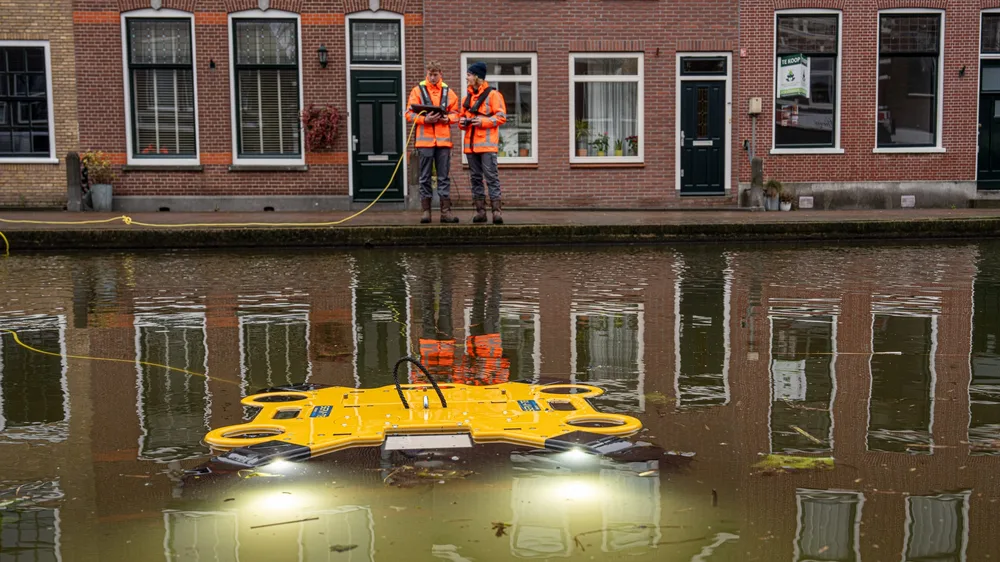
Il est ensuite possible de combiner différentes techniques de mesure, ce qui justifie le terme de 'plateforme de capteurs'. À Maassluis, par exemple, on connaît une application de Tetra Tech dans laquelle un ROV équipé d’une caméra et d’un sonar a été déployé conjointement pour inspecter un mur de quai.
En pratique
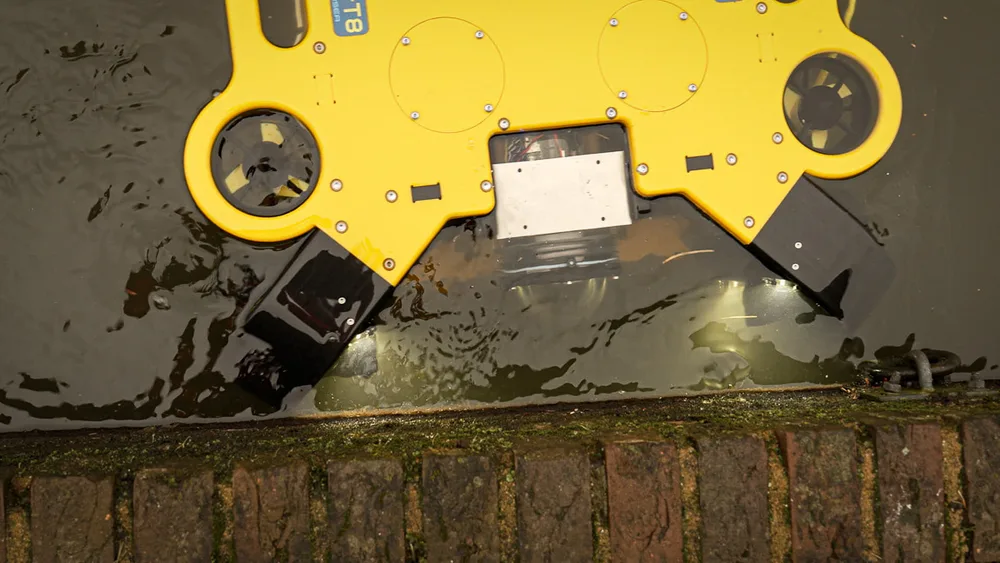
Un test pratique intéressant a été mené fin 2025 par Rijkswaterstaat en collaboration avec TNO. Pendant trois jours, six entreprises ont déployé leurs systèmes pour inspecter l'écluse maritime de Farmsum. Il s'agit de l'un des milliers 'd'ouvrages hydrauliques' qui devront être inspectés dans les années à venir et pour lesquels Rijkswaterstaat recherche une méthode plus sûre que le recours à des plongeurs.
Journées d’essai
Au cours des journées d’essai, les différents systèmes ont été utilisés dans des conditions opérationnelles. Cela signifie que les drones devaient notamment composer avec une visibilité comprise entre 30 et 50 cm. Les systèmes sont donc équipés de diverses techniques de mesure, telles que des capteurs acoustiques. Grâce au sonar, ils cartographient la forme et l’emplacement des ouvrages et détectent les anomalies majeures. Ils ont également été utilisés pour mesurer l’épaisseur des parois de palplanches et pour inspecter les piliers, les ouvrages de retenue et le complexe d’écluses. Des recherches complémentaires devront déterminer dans quelle mesure des dommages spécifiques (tels que des fissures) peuvent être détectés de manière fiable.
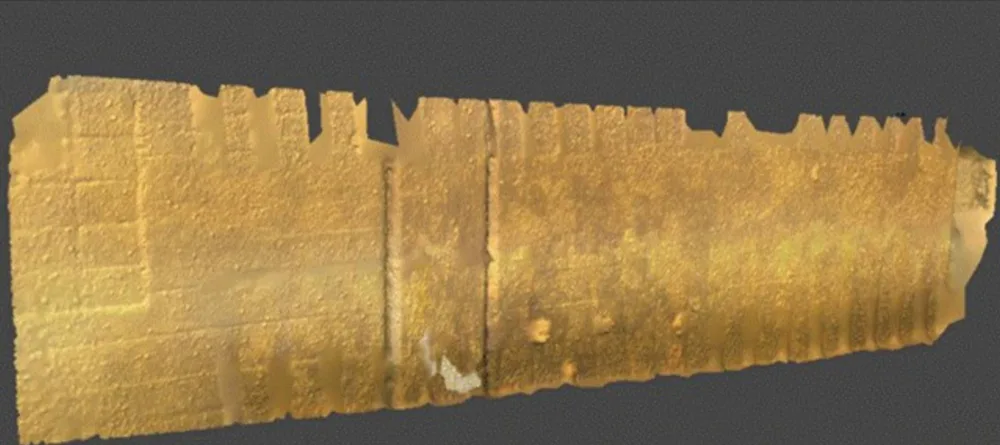
Dans le cadre d’un volet distinct, TNO s’est principalement concentré sur la validation des mesures; dans ce cas précis, il s’agit surtout des mesures réalisées à l’aide de la technologie PEC (voir également l’encadré) pour les parois moulées.
Ad van ’t Zelfde, chef de projet chez TNO, explique: "En résumé, cela signifie que nous collectons les résultats de mesure en conditions réelles et que nous les comparons, à des fins de vérification, avec des mesures effectuées en laboratoire. Car bien sûr, c’est une bonne chose qu’un robot prenne le relais d’un plongeur pour effectuer des tâches dangereuses, mais on veut tout de même être sûr que les valeurs mesurées sont correctes."
Les contrôles et la validation des mesures constituent également l’occasion d’étudier comment optimiser l’emplacement et le nombre de mesures, afin de déterminer de manière fiable l’état d’une paroi de soutènement. "À terme, cela doit déboucher sur un protocole adapté décrivant comment préparer une telle mesure, quelles sont les conditions préalables à sa réalisation, comment utiliser le drone et de quelle manière enregistrer les mesures", explique-t-il.
État d’avancement
Cette technologie en est aux prémices d’un développement plus large. Il n’existe pas encore de protocoles ni de normes pour les inspections sous-marines par drone, mais les premiers pas ont été franchis. À mesure que le marché se développe, le développement s’accélère également. De meilleures mesures permettent d’obtenir de meilleures prévisions et de prolonger la durée de vie des ouvrages d’art.