Drone als meetplatform voor inspecties onder water
Drones worden al langer ingezet om inspecties uit te voeren op gevaarlijke of moeilijk bereikbare plekken. Onder water wordt de klus extra uitdagend: Gps doet het niet en stroming en troebel water vragen om andere meetmethoden dan alleen het maken van visuele beelden. Onder andere Rijkswaterstaat werkt samen met TNO aan nieuwe oplossingen om zo inspecteurs van de juiste informatie te voorzien die nodig is om conclusies te trekken over de staat van 'natte kunstwerken'. Waarnemen is immers nog altijd wat anders dan technisch beoordelen.
Duikers en drones
Het zal weinigen ontgaan zijn dat een belangrijk deel van de Nederlandse infrastructuur aan onderhoud toe is, omdat de zogenaamde 'kunstwerken' er nu eenmaal de leeftijd voor hebben. Ongeveer 6.500 bruggen, tunnels, sluizen en stuwen worden beheerd door Rijkswaterstaat. Waterschappen, provincies en gemeenten beheren nog veel meer kunstwerken; vaak kleinere objecten. Een groot deel staat gedeeltelijk of volledig in het water en dat levert uitdagingen op bij inspecties.
Traditioneel worden hiervoor duikers ingezet, maar de nadelen hiervan laten zich raden. Het is relatief gevaarlijk en zwaar werk, en daardoor duur. Er zijn immers specialisten nodig die in staat zijn om én onder zware omstandigheden te duiken én met speciale apparatuur de juiste metingen uit te voeren. Daarbij hebben ze in de Nederlandse wateren in de meeste gevallen te maken met zeer beperkt zicht en eventueel ook stromingen.
Onderwaterdrones kunnen een deeloplossing vormen. Ze kunnen vooruit worden gestuurd als voorverkenners, zodat duikers uitsluitend naar beneden hoeven wanneer de dronebeelden daartoe aanleiding geven. En als zij inderdaad gaan duiken, hebben ze een beter beeld van de omgeving waar zij hun werk moeten uitvoeren. Wat onderwaterdrones bijvoorbeeld níet kunnen, is tegen beton tikken, voelen of iets los zit, of voelen of een constructie onder spanning staat. Wat dat betreft blijven duikers uniek in complexere situaties en zal de kracht vooral zitten in de combinatie van duiker en drone.
Twee types onderwaterdrones
Al eerder schreven we in Industrial Maintenance over de mogelijkheden van de komst van de eerste onderwaterdrones, en voorspelden we dat de ontwikkelingen nog niet ten einde waren. Een terechte conclusie, want inmiddels zijn er diverse bedrijven die zich hiermee bezighouden.
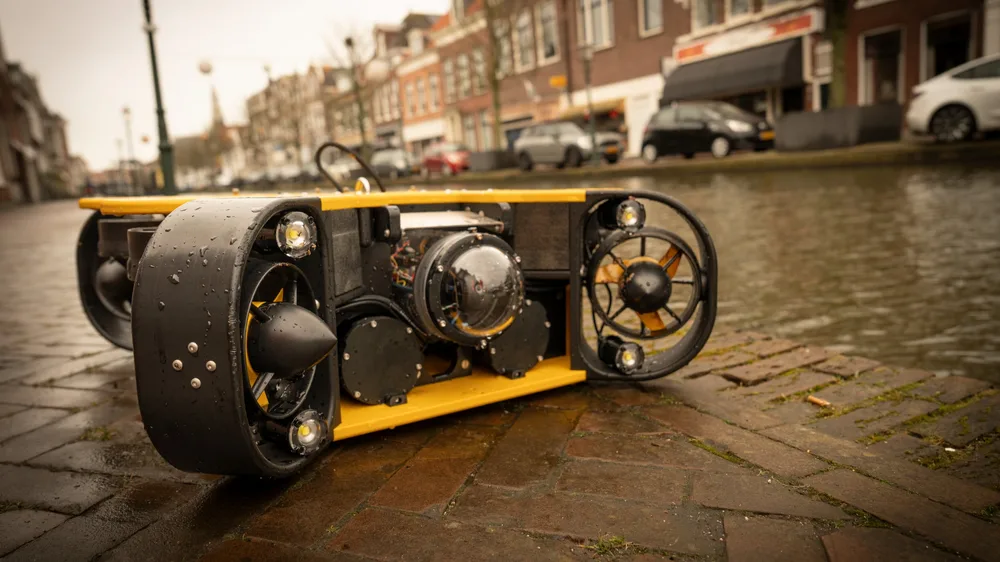
Dit heeft geleid tot twee types drones. De meest voorkomende is een ROV (Remotely Operated Vehicle). In feite een onderwaterrobot die vanaf de kant of een boot wordt bestuurd en meestal via een kabel is verbonden. Via deze kabel kan de ROV continu werken (altijd voeding aanwezig) en ook continu gegevens doorsturen naar de gebruiker. Een nadeel is uiteraard dat een kabel verstrikt kan raken, kapot kan gaan en mogelijk de bewegingen van de ROV beperkt.
Een volledig autonoom autonome onderwaterrobot – de AUV oftewel: Autonomous Underwater Vehicle – zou wat dat betreft een goede hightechopvolger zijn, maar wordt nog niet veel toegepast vanwege de hoge kosten en risico’s.
Meetprincipes
De belangrijkste ontwikkelingen zitten echter niet in de drones zelf, maar meer in het feit dat ze steeds beter in staat zijn om diverse meettechnieken in te zetten om inspecties uit te voeren. Hiermee zijn de onderwaterrobots meer en meer te beschouwen als mobiele sensorplatforms.
Visueel
De bekendste vorm van sensoriek is de camera die eenvoudig visuele beelden maakt. 'Eenvoudig' is daarbij ook relatief, aangezien hiervoor een hogeresolutie-onderwatercamera en voldoende licht nodig zijn. In de Nederlandse wateren is de kans op dit laatste relatief klein, wat betekent dat er ook een sterke lichtbron nodig is om beelden van voldoende kwaliteit te maken.
Met deze oplossing kunnen visuele inspecties ondersteunen bij het detecteren van bijvoorbeeld scheuren, beschadigingen of vervormingen, aangroei, corrosie en andere afwijkingen. Wanneer uitsluitend een camera wordt toegepast (dus zonder aanvullende menselijke duik), zullen mensen de beelden moeten bekijken en beoordelen; dit wordt ook steeds beter mogelijk met AI.
Sonar
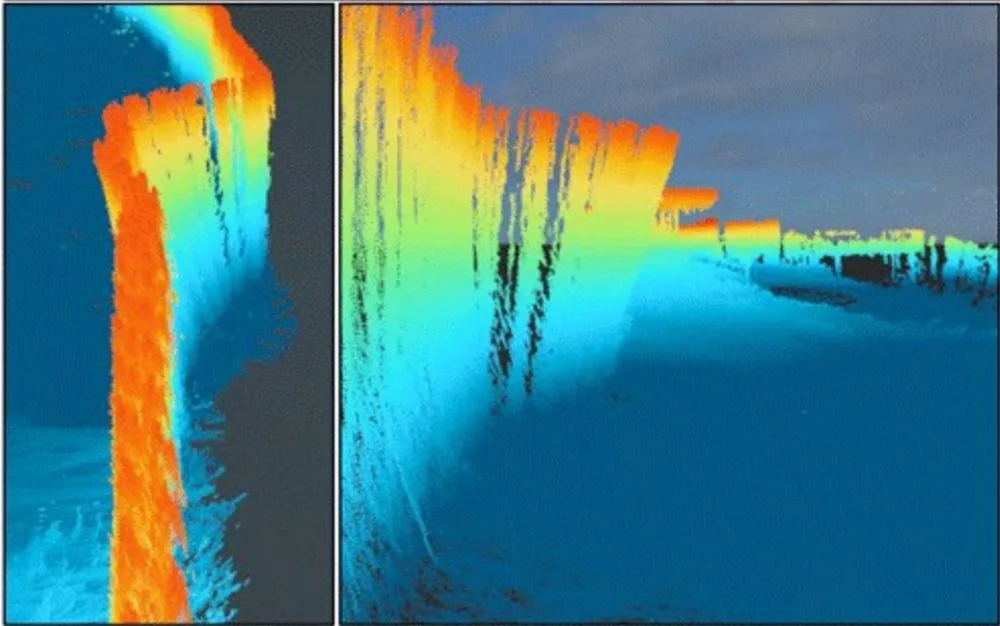
Omdat onze wateren vaak extreem troebel zijn, zal een normale camera al snel tegen grenzen aanlopen. Sonar maakt gebruik van geluidsgolven en is voor onderwaterinspecties dan ook verreweg de meest gebruikte meettechniek. Kort gezegd zendt sonar geluidspulsen uit en meet wanneer de echo terugkomt. Op basis van deze gegevens is een soort 2D-beeld te maken, waarmee is vast te stellen waar een constructie zich bevindt en waar eventueel onderdelen ontbreken of objecten zijn vervormd.
Bij gebruik van een zogenaamde 'multibeam' sonar wordt niet één bundel, maar een waaier aan meetstralen uitgezonden. Hiermee is een oppervlak systematisch te scannen en kan men een 3D-puntenwolk genereren. Zo zijn afwijkingen nauwkeuriger te detecteren.
Nadelen van sonar liggen in de lagere ruimtelijke resolutie dan een goede camera, akoestische schaduwen en het feit dat het interpreteren van de meetwaarde enige expertise vereist.
Laser
Laser is een potentieel meetprincipe om meer informatie op te halen over scheurwijdte, putcorrosie, de afmeting van beschadigingen en vervormingen.
PEC
Pulsed Eddy Current (PEC) is tot slot een methode om de dikte van stalen constructies te meten. Dit maakt ze bijzonder geschikt voor het controleren van stalen constructies. Een uitgebreide beschrijving is te vinden in het kader.
Pulsed Eddy Current
PEC is een elektromagnetische techniek voor niet-destructief onderzoek (NDO). De meettechniek werkt op basis van een korte elektromagnetische puls die wervelstromen (eddy currents) in het geleidende staal opwekt. Hierna wordt gemeten hoe die stroom in de tijd uitdooft; de bijbehorende karakteristiek is gerelateerd aan de hoeveelheid staal waar de wervelstromen doorheen lopen. Bij een dunnere wand verandert het gemeten signaal, waarmee PEC is in te zetten om wanddiktes te meten of materiaalverliezen te bepalen.
De techniek is juist voor het inspecteren van kunstwerken gunstig, omdat het niet nodig is het oppervlak eerst te reinigen zoals dit wel bij ultrasone diktemetingen het geval is. Hierbij moet de meetkop namelijk in goed contact staan met het staal. Aangroei en eventueel ook coating moet dan dus eerst worden verwijderd voordat een betrouwbare meting kan worden uitgevoerd. Bij PEC is dat niet nodig, omdat de elektromagnetische puls hier dwars doorheen kan. Deze meettechnologie is onder meer een voordeel bij het meten aan stalen damwanden, palen, sluisdeuren, kade- en offshore constructies of brugonderdelen onder de waterlijn.
Uiteraard heeft de methode ook zijn beperkingen. Zo kan PEC globaal of lokaal materiaalverlies (bijvoorbeeld door corrosie) detecteren en kwantificeren, maar hij kan niet de exacte dikte meten zoals dit wel mogelijk is met ultrasone diktemetingen.
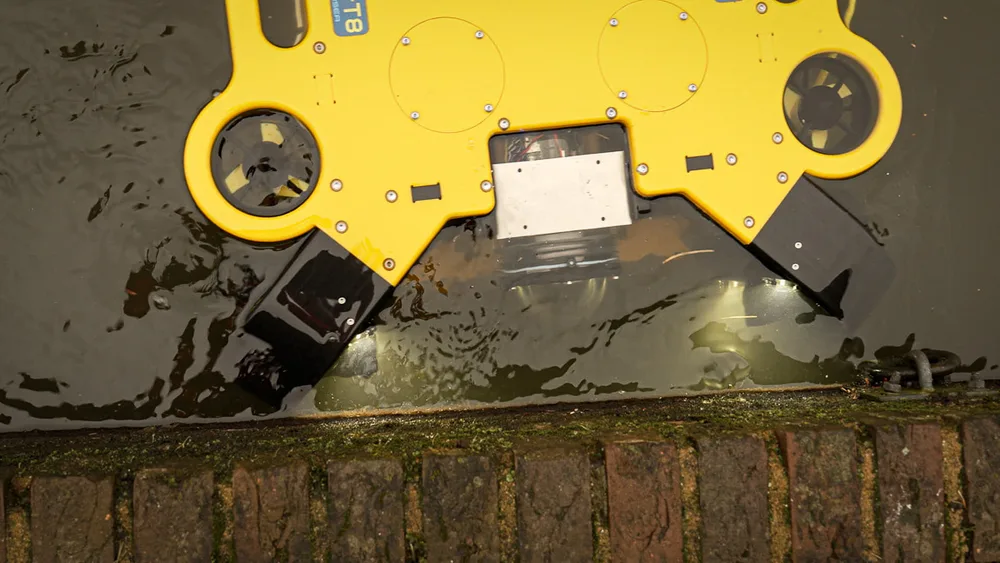
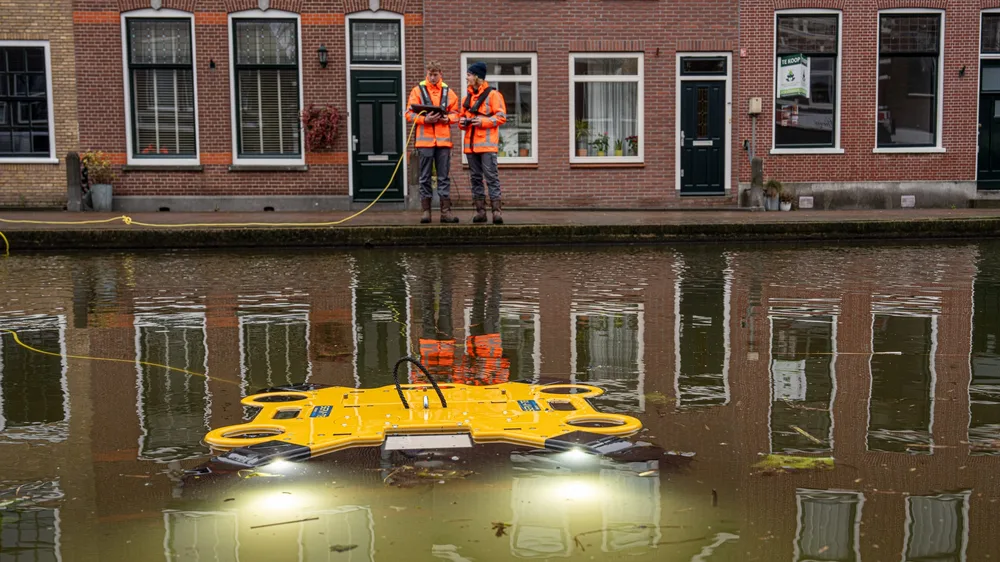
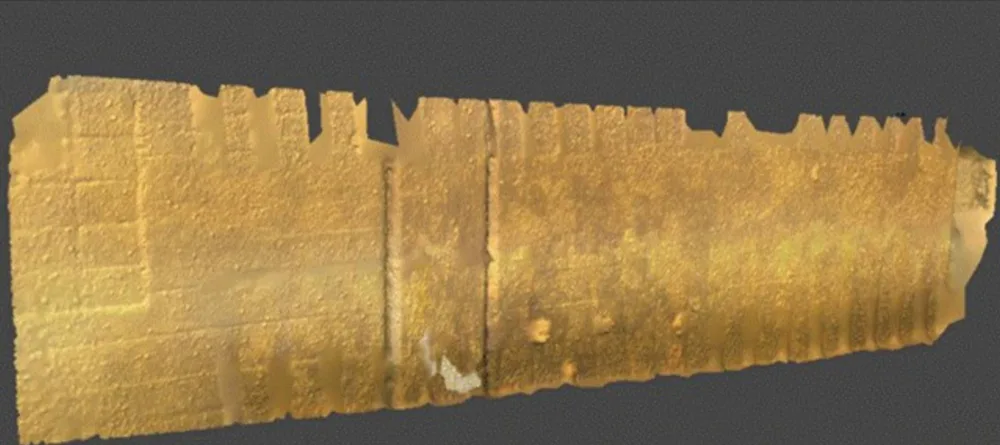
Vervolgens is het mogelijk om meettechnieken te combineren, waarmee de term 'sensorplatform' is gerechtvaardigd. Zo is er in Maassluis een toepassing van Tetra Tech bekend, waarbij een ROV met camera en sonar gezamenlijk zijn ingezet om een kademuur te inspecteren.
In de praktijk
Een mooie praktijktest is eind 2025 uitgevoerd door Rijkswaterstaat in samenwerking met TNO. Gedurende drie dagen hebben zes bedrijven hun systemen ingezet om de zeesluis in Farmsum te inspecteren. Dit is een van de duizenden 'natte kunstwerken' die de komende jaren moeten worden geïnspecteerd en waarvoor Rijkswaterstaat een veiliger manier zoekt dan de inzet van duikers.
Testdagen
Tijdens de testdagen zijn de diverse systemen onder operationele omstandigheden ingezet. Dit betekent dat de drones onder meer te maken hebben van een zicht tussen de 30 en 50 cm. De systemen zijn dan ook uitgerust zijn met diverse meettechnieken, zoals akoestische sensoren. Met sonar brengen ze de vorm en ligging van constructies in kaart en sporen ze grotere afwijkingen op. Verder zijn ze ingezet voor diktemetingen van damwanden en voor inspectie van meerstoelen, remmingswerken en het sluizencomplex. In hoeverre ook specifieke schades (zoals scheuren) betrouwbaar te detecteren zijn, moet vervolgonderzoek uitwijzen.
In een apart traject heeft TNO zich geconcentreerd op hoofdzakelijk het valideren van de metingen; in dit geval vooral de metingen die zijn uitgevoerd met PEC-technologie (zie ook kader) voor damwanden.
Ad van ’t Zelfde is projectleider vanuit TNO en geeft aan: "Dit betekent kort door de bocht dat we de meetresultaten in buitenomstandigheden verzamelen en ter controle vergelijken met laboratoriummetingen. Want het is natuurlijk fijn wanneer een robot de gevaarlijke werkzaamheden van een duiker overneemt, maar je wilt dan wel graag zeker weten dat de gemeten waarden correct zijn."
De controles en validatie van de metingen zijn tevens de aanleiding om te onderzoeken hoe men de plaats van de meting en het aantal metingen kan optimaliseren, om op een betrouwbare wijze de conditie van een damwand te bepalen. "Uiteindelijk moet dit leiden tot een passend protocol dat beschrijft hoe zo’n meting moet worden voorbereid, wat de randvoorwaarden zijn om de meting te kunnen uitvoeren, hoe je de drone moet gebruiken en op welke manier je de metingen vastlegt", klinkt het.
Stand van zaken
De technologie staat aan het begin van een bredere ontwikkeling. Protocollen en standaarden voor onderwaterinspecties met drones bestaan nog niet, maar de eerste stappen zijn gezet. Naarmate de markt groeit, versnelt ook de ontwikkeling. Betere metingen leiden tot betere voorspellingen en een langere levensduur van kunstwerken.